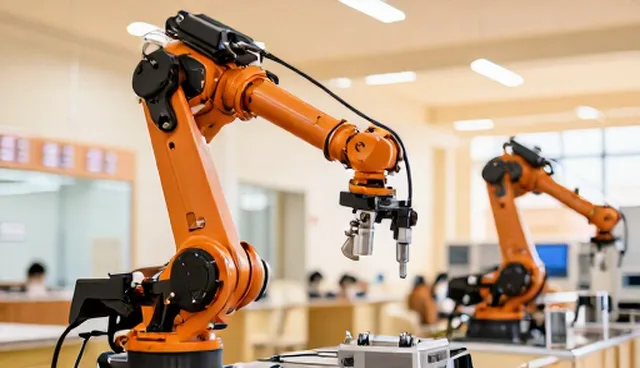
在机械臂的使用过程中,效率的提升一直是用户关注的重点。机械臂效率不仅影响生产进度,还关系到设备的维护成本和使用寿命。因此,如何有效识别和处理影响机械臂效率的问题,成为许多企业优化生产流程的关键。机械臂效率问题的根源可能涉及机械结构、控制系统、环境因素等多个方面,只有系统性地分析并采取相应措施,才能实现效率的最大化。
一、机械臂运动速度过慢
机械臂运动速度过慢可能是由于控制系统参数设置不合理或驱动系统老化造成的。在实际应用中,应首先检查控制系统的参数设置,如加速度、减速度和最大速度等,并根据实际负载和工作环境进行调整。此外,定期检查驱动电机和减速器的运行状态,及时更换老化或损坏的部件,也有助于提高机械臂的运动速度。如果发现机械臂的响应时间异常,还需排查通信模块是否存在干扰或延迟。
二、机械臂定位精度下降
机械臂定位精度下降通常与传感器误差、机械磨损或坐标系漂移有关。在处理此类问题时,应先检查传感器的安装位置和校准情况,确保其能够准确反馈机械臂的实时位置。同时,定期维护机械臂的关节和导轨,减少因磨损导致的定位偏差。如果定位漂移问题持续存在,可考虑使用高精度的坐标系校正工具,重新设定机械臂的参考点,以提高整体的定位精度。
三、机械臂运行过程中出现振动
机械臂在运行过程中出现振动可能是由于机械结构松动、负载不平衡或伺服系统不稳定所致。为解决此类问题,应首先检查机械臂的连接部件是否紧固,如螺栓、轴承和齿轮等,确保其处于良好的工作状态。另外,调整负载的分布,使机械臂的重心保持平衡,也有助于减少振动。如果伺服系统出现异常,需检查其控制参数和反馈信号,必要时更换损坏的伺服电机或驱动器。
机械臂效率提升常用解决方案对比
| 方案名称 | 基本做法 | 适用条件 | 准备事项 | 注意事项 |
|---|---|---|---|---|
| 调整控制系统参数 | 优化控制参数如加速度、速度等 | 机械臂运行速度慢 | 需要专业技术人员进行参数设置 | 需结合实际负载和环境调整参数 |
| 校准传感器和坐标系 | 重新校准传感器和设置参考点 | 定位精度下降或漂移 | 准备校准工具和标准测量设备 | 需确保环境稳定,避免外部干扰 |
| 维护机械部件 | 检查并更换磨损或松动的部件 | 机械结构松动或磨损 | 准备维修工具和备件 | 需定期维护,防止部件老化 |
| 平衡负载和调整重心 | 重新分配负载,调整机械臂重心 | 负载分布不均导致振动 | 需要分析负载分布情况 | 需确保重心在合理范围内 |
| 更换或升级伺服系统 | 更换老化或损坏的伺服电机和驱动器 | 伺服系统不稳定或老化 | 准备新设备和安装工具 | 需评估系统兼容性和安装条件 |
| 环境温湿度控制 | 安装温控装置或调整运行环境 | 温湿度变化影响定位精度 | 准备温控设备或调整环境条件 | 需确保温控装置正常运行 |
四、机械臂重复定位误差增大
机械臂重复定位误差增大通常与机械磨损、环境温湿度变化或控制系统老化有关。在处理此类问题时,应定期检查机械臂的各个关节和导轨,确保其运行顺畅且无磨损。同时,环境温湿度的变化可能会影响机械臂的定位精度,因此应尽量在恒温恒湿的环境中运行,或在机械臂内部安装温控装置。此外,控制系统的老化也是导致误差增大的原因之一,建议定期对控制系统进行维护和升级,以确保其稳定性和精度。
对于长沙市龙虎仪器设备有限公司,建议定期开展机械臂的预防性维护和性能评估,结合具体应用场景优化控制参数,同时加强人员培训,提升操作和维护水平。通过系统性的问题处理和持续的技术支持,能够有效提升机械臂的效率,为企业的生产流程提供更稳定和高效的保障。